抽象的な
ベルト駆動やチェーン駆動などのフレキシブル駆動システムは、ファン、ポンプ、コンベアなどの産業機器に広く使用されています。フレキシブル部品は衝撃吸収性と軽微な故障耐性を備えているため、現場の保守担当者は、このような駆動装置には精密なアライメントは不要であるという誤解を抱きがちです。しかし、数多くの事例から、ミスアライメントはベルト、チェーン、ベアリングの早期故障の重大な原因であり、振動や騒音の増加、伝達エネルギー消費量の増加にもつながることが証明されています。本稿では、フレキシブル駆動装置におけるミスアライメントの種類、検査・校正技術、許容範囲について整理し、精密アライメントによってもたらされる機器の信頼性向上と二酸化炭素排出量削減効果を検証するとともに、現場での精密校正のためのエンジニアリングソリューションとして、GAINERレーザーベルトプーリーアライメントツールシリーズを紹介します。
1. フレキシブルドライブの概要
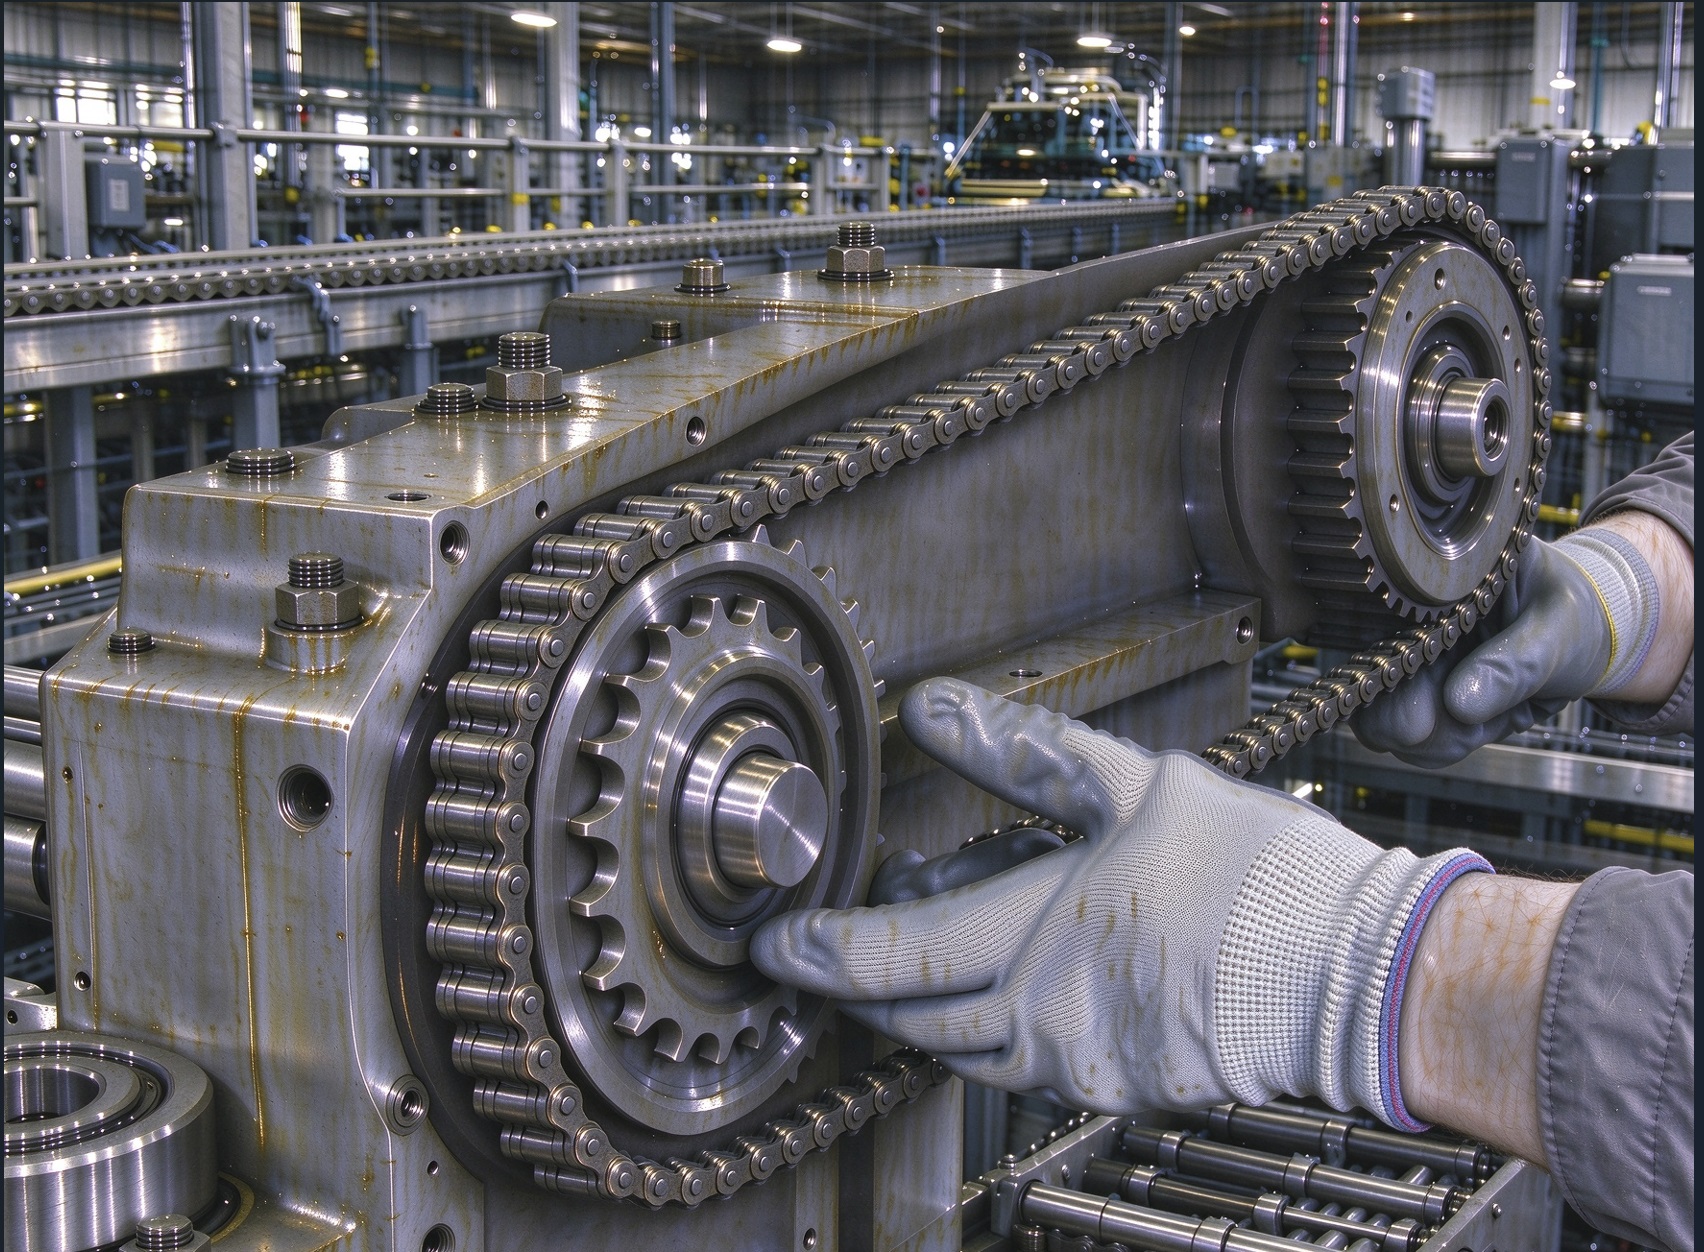
フレキシブルドライブは、主にベルトドライブとチェーンドライブの2種類に分けられます。ベルトドライブは摩擦によってトルクを伝達し(歯付きタイミングベルトが噛み合い伝達方式を採用)、衝撃吸収性と設置の容易さが特徴です。チェーンドライブはスプロケットとチェーンの噛み合いによって動力を伝達し、安定した伝達比を実現し、過酷な作業条件に適しています。どちらのタイプも、わずかな平行ずれと角度ずれしか許容できません。許容範囲を超えると、継続的な横方向の力が加わり、伝達部品の摩耗やベアリングの疲労損傷が加速します。
2. ミスアライメントの種類と故障メカニズム
フレキシブル駆動ホイールアセンブリのミスアライメントは、主に角度ミスアライメントと平行オフセットからなる複合的なずれです。ミスアライメントによって生じる横方向の力は、以下の結果をもたらします。
- 伝動部品の片側摩耗、プーリー溝およびスプロケット歯面の不均一な摩耗。
- 追加のラジアル荷重を受けるベアリングは、疲労寿命が大幅に低下する。
- システムの振動と騒音の増加。
- 摩擦損失の増加とそれに伴う無駄なエネルギー消費。
3. 位置合わせのための検査および校正技術
フレキシブルドライブのアライメントにおける主要な目的は、駆動輪と従動輪を軸方向に平行かつ同一平面上に保ち、平行ずれや角度ずれを解消することです。現場でのキャリブレーション方法は、従来の機械式粗測定とレーザーを用いた精密測定の2種類に分類されます。
3.1 従来の目視/機械式アライメント(粗調整、低精度)
定規/スチール定規による位置合わせ方法
2つの車輪の側面端面に定規を取り付け、目視で平面度を判定する。
利点:工具へのアクセスが容易、操作が簡単
欠点:中心間距離が短い小径ホイールにのみ適用可能。大径ホイールや長スパンでは測定誤差が大きくなる。角度ずれを定量化することはできず、あくまで大まかな位置合わせの基準に過ぎない。
鋼線/引張線アライメント方法
ホイール端面の基準に沿って鋼線を張り、鋼線とホイール表面との間の隙間の変化を観察する。
利点:比較的中心間距離が長いホイールアセンブリに適用可能
欠点:鋼線は自重でたわむ。人間の読み取り誤差が存在するため、定量的な偏差値を取得するのが難しい。
適用シナリオ:新規機器設置のための予備調整。大まかな調整後も、精密測定機器を用いた再検査を推奨します。
3.2 レーザーアライメントツールの校正(高精度アライメント、現代産業の主流)
レーザーアライメントツールは、送信機と受信機のターゲットをホイール表面に磁気マウントで固定します。レーザー基準ビームを照射し、水平面と垂直面の両方で角度ずれと平行ずれを一度に測定します。得られた偏差値は、技術者がモーターシムを調整して精密なアライメントを行う際の指針となります。
技術的特徴:ホイール径、プーリー溝形状、スプロケット歯形状に制限されません。360°円形水準器を装備し、機器の位置決めを補助し、設置時に発生する初期測定誤差を低減します。測定データはアーカイブでき、予防保全システムの導入に役立ちます。
ワークフロー:大まかな位置合わせ → レーザー測定ユニットの取り付け → 偏差データの読み取り → モーターシムの調整 → 位置合わせ状態の再確認 → ベルト張力/チェーンのたるみの設定 → 試運転後に再検査して、熱膨張による位置ずれを補正します。
適用事例:連続運転されるポンプ、ファン、生産ラインなどの重要な伝動装置に適用され、省エネルギー改善と予防保全に用いられる。
3.3 位置合わせ許容誤差
フレキシブル駆動ホイールアセンブリの校正時には、角度ずれと平行ずれの両方を考慮する必要があります。許容値は、推奨値と限界値を区別する必要があります。重要な生産設備については、推奨値を優先する必要があります。
ベルトドライブ
- Vベルトプーリー:角度ずれ許容範囲:0.5°
- タイミングベルトプーリー:角度ずれ許容範囲:0.25°
チェーン駆動
スプロケットの推奨角度値は0.1°~0.2°の範囲内であり、これは長期安定運転のための理想的な範囲を表しています。
わずかなミスアライメント(<0.2°):スプロケットの歯が片側だけ摩耗し、結果として耐用年数が短くなります。内側のチェーンリンクが歯面に横方向に接触し、局所的な応力集中と継続的な摩耗を引き起こします。
中程度のミスアライメント(0.2°~0.5°):チェーンの詰まり、歯の引っかかり、振動と騒音の悪化。横方向の荷重により、内側リンクプレートと外側リンクプレート間の嵌合クリアランスが圧縮され、ヒンジペアの回転減衰が増加し、噛み合い時に周期的な衝撃荷重が発生します。
重度のミスアライメント(>0.5°):チェーンの固着、歯飛び、突然のチェーン破損。持続的な横方向荷重により内側リンクプレートが外側に変形し、チェーンリンクの塑性伸長と永久ピッチ延長が生じ、かみ合いずれの悪循環が発生する。
フォローする
私のIDをフォローに追加してください。
gh_8345cfafd08a