เชิงนามธรรม
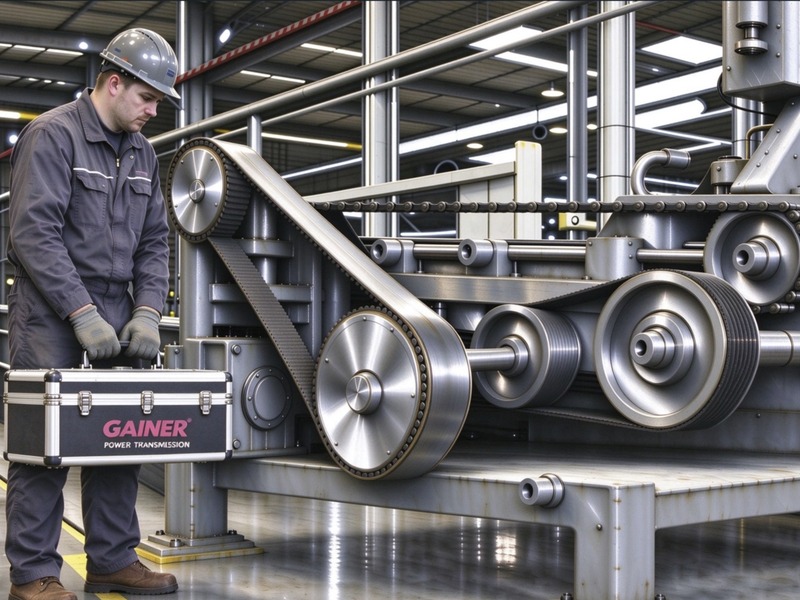
ระบบขับเคลื่อนแบบยืดหยุ่น รวมถึงระบบขับเคลื่อนด้วยสายพานและโซ่ ถูกนำไปใช้อย่างแพร่หลายในอุปกรณ์อุตสาหกรรม เช่น พัดลม ปั๊ม และสายพานลำเลียง เนื่องจากคุณสมบัติในการดูดซับแรงกระแทกและทนต่อความผิดพลาดเล็กน้อยของชิ้นส่วนแบบยืดหยุ่น บุคลากรซ่อมบำรุงภาคสนามมักเข้าใจผิดว่าระบบขับเคลื่อนดังกล่าวไม่จำเป็นต้องมีการจัดแนวที่แม่นยำ กรณีทางวิศวกรรมจำนวนมากได้พิสูจน์แล้วว่า การจัดแนวที่ไม่ถูกต้องเป็นปัจจัยสำคัญที่ทำให้สายพาน โซ่ และตลับลูกปืนเสียหายก่อนกำหนด และยังทำให้เกิดการสั่นสะเทือน เสียงดัง และการใช้พลังงานในการส่งกำลังสูงขึ้น บทความนี้จะกล่าวถึงประเภทของการจัดแนวที่ไม่ถูกต้อง เทคโนโลยีการตรวจสอบและการสอบเทียบ และข้อกำหนดความคลาดเคลื่อนสำหรับระบบขับเคลื่อนแบบยืดหยุ่น ตรวจสอบความน่าเชื่อถือของอุปกรณ์และประโยชน์ของการลดคาร์บอนที่เกิดจากการจัดแนวที่แม่นยำ และแนะนำชุดเครื่องมือจัดแนวสายพานและรอกด้วยเลเซอร์ GAINER เป็นโซลูชันทางวิศวกรรมสำหรับการสอบเทียบที่แม่นยำในสถานที่
1. ข้อมูลเบื้องต้นเกี่ยวกับไดรฟ์แบบยืดหยุ่น
ระบบส่งกำลังแบบยืดหยุ่นแบ่งออกเป็นสองประเภทหลัก ได้แก่ ระบบส่งกำลังแบบสายพานและระบบส่งกำลังแบบโซ่ ระบบส่งกำลังแบบสายพานส่งแรงบิดโดยใช้แรงเสียดทาน (สายพานไทม์มิ่งแบบฟันเฟืองใช้การส่งกำลังแบบขบกัน) ซึ่งมีคุณสมบัติในการดูดซับแรงกระแทกและติดตั้งง่าย ระบบส่งกำลังแบบโซ่ส่งกำลังโดยการขบกันระหว่างเฟืองและโซ่ ให้กำลังส่งที่คงที่และเหมาะสำหรับสภาพการทำงานหนัก ทั้งสองประเภทสามารถทนต่อการเยื้องศูนย์ขนานและการเยื้องศูนย์เชิงมุมได้เพียงเล็กน้อยเท่านั้น หากเกินช่วงที่อนุญาต จะเกิดแรงด้านข้างอย่างต่อเนื่อง ทำให้ชิ้นส่วนส่งกำลังสึกหรอเร็วขึ้นและตลับลูกปืนเสียหายจากความล้า
2. ประเภทของการเบี่ยงเบนและกลไกการล้มเหลว
การเยื้องศูนย์ของชุดล้อขับเคลื่อนแบบยืดหยุ่นส่วนใหญ่เป็นการเบี่ยงเบนแบบผสม ซึ่งประกอบด้วยการเยื้องศูนย์เชิงมุมและการเยื้องศูนย์ขนาน แรงด้านข้างที่เกิดจากการเยื้องศูนย์จะส่งผลให้เกิด:
- การสึกหรอของชิ้นส่วนระบบส่งกำลังด้านเดียว การสึกหรอที่ไม่สม่ำเสมอของร่องรอกและพื้นผิวฟันเฟือง
- ตลับลูกปืนที่ต้องรับแรงรัศมีเพิ่มเติมจะมีอายุการใช้งานที่ลดลงอย่างมากเนื่องจากความล้า
- ระบบมีการสั่นสะเทือนและมีเสียงดังในระดับสูง
- การสูญเสียจากแรงเสียดทานที่เพิ่มขึ้น ส่งผลให้สิ้นเปลืองพลังงานโดยเปล่าประโยชน์
3. เทคโนโลยีการตรวจสอบและการสอบเทียบเพื่อการจัดแนว
วัตถุประสงค์หลักของการจัดแนวล้อขับเคลื่อนแบบยืดหยุ่นคือการรักษาให้ล้อขับเคลื่อนและล้อตามอยู่ในแนวแกนขนานและระนาบเดียวกัน เพื่อขจัดความคลาดเคลื่อนของความขนานและการเยื้องศูนย์เชิงมุม วิธีการสอบเทียบในสถานที่แบ่งออกเป็นสองประเภท ได้แก่ การวัดหยาบทางกลแบบดั้งเดิม และการวัดความแม่นยำโดยใช้เลเซอร์ช่วย
3.1 การจัดแนวด้วยสายตา/เชิงกลแบบดั้งเดิม (การจัดแนวแบบคร่าวๆ ความแม่นยำต่ำ)
วิธีการจัดแนวด้วยไม้บรรทัดตรง/ไม้บรรทัดเหล็ก
นำไม้บรรทัดตรงมาติดที่ด้านข้างของล้อทั้งสองล้อ แล้วตรวจสอบความเรียบของพื้นผิวด้วยการสังเกตด้วยสายตา
ข้อดี: เครื่องมือหาได้ง่าย ใช้งานง่าย
ข้อเสีย: ใช้ได้เฉพาะกับล้อขนาดเล็กที่มีระยะห่างระหว่างศูนย์กลางสั้นเท่านั้น ข้อผิดพลาดในการวัดจะเพิ่มขึ้นสำหรับล้อขนาดใหญ่และช่วงยาว การเยื้องศูนย์เชิงมุมไม่สามารถวัดปริมาณได้ และใช้ได้เพียงเพื่อเป็นข้อมูลอ้างอิงสำหรับการจัดแนวคร่าวๆ เท่านั้น
วิธีการจัดแนวด้วยลวดเหล็ก/ลวดดึง
ยืดลวดเหล็กไปตามแนวอ้างอิงของหน้าตัดล้อ และสังเกตความแปรผันของช่องว่างระหว่างลวดเหล็กกับพื้นผิวล้อ
ข้อดี: เหมาะสำหรับชุดล้อที่มีระยะห่างระหว่างศูนย์กลางค่อนข้างยาว
ข้อเสีย: ลวดเหล็กจะโก่งงอเนื่องจากน้ำหนักของตัวเอง และมีข้อผิดพลาดในการอ่านค่าจากมนุษย์ ทำให้ยากที่จะได้ค่าเบี่ยงเบนที่เป็นตัวเลขที่แน่นอน
สถานการณ์การใช้งาน: การปรับแนวเบื้องต้นสำหรับการติดตั้งอุปกรณ์ใหม่ แนะนำให้ใช้เครื่องมือวัดความแม่นยำสูงในการตรวจสอบซ้ำอีกครั้งหลังจากปรับแนวเบื้องต้นเสร็จแล้ว
3.2 การสอบเทียบเครื่องมือจัดแนวด้วยเลเซอร์ (การจัดแนวที่แม่นยำ ซึ่งเป็นมาตรฐานหลักในอุตสาหกรรมสมัยใหม่)
เครื่องมือปรับแนวด้วยเลเซอร์ใช้ระบบยึดแม่เหล็กเพื่อยึดตัวส่งและตัวรับบนพื้นผิวล้อ โดยจะฉายลำแสงเลเซอร์อ้างอิงเพื่อวัดค่าความคลาดเคลื่อนเชิงมุมและการเบี่ยงเบนขนานในระนาบแนวนอนและแนวตั้งในครั้งเดียว ค่าความเบี่ยงเบนที่ได้จะช่วยเป็นแนวทางให้ช่างเทคนิคปรับแผ่นรองมอเตอร์เพื่อให้ได้การจัดแนวที่แม่นยำ
คุณสมบัติทางเทคนิค: ไม่จำกัดขนาดเส้นผ่านศูนย์กลางล้อ รูปทรงร่องรอก หรือรูปทรงฟันเฟือง; มาพร้อมกับระดับน้ำแบบวงกลม 360° เพื่อช่วยในการจัดตำแหน่งเครื่องมือและลดข้อผิดพลาดในการวัดเบื้องต้นที่เกิดจากการติดตั้ง; สามารถจัดเก็บข้อมูลที่วัดได้และเอื้อต่อการนำระบบการบำรุงรักษาเชิงป้องกันไปใช้
ขั้นตอนการทำงาน: การจัดแนวเบื้องต้น → ติดตั้งหน่วยวัดเลเซอร์ → อ่านข้อมูลความคลาดเคลื่อน → ปรับแผ่นรองมอเตอร์ → ตรวจสอบสถานะการจัดแนวอีกครั้ง → ตั้งค่าความตึงสายพาน / ความหย่อนของโซ่ → ตรวจสอบอีกครั้งหลังจากการทดลองใช้งานเพื่อชดเชยการเปลี่ยนแปลงตำแหน่งที่เกิดจากการขยายตัวเนื่องจากความร้อน
สถานการณ์การใช้งาน: อุปกรณ์ส่งกำลังที่สำคัญสำหรับปั๊ม พัดลม และสายการผลิตที่ทำงานอย่างต่อเนื่อง เพื่อปรับปรุงประสิทธิภาพการใช้พลังงานและการบำรุงรักษาเชิงป้องกัน
3.3 ค่าความคลาดเคลื่อนในการจัดแนว
ในการปรับเทียบชุดล้อขับเคลื่อนแบบยืดหยุ่น จะต้องพิจารณาทั้งการเยื้องศูนย์เชิงมุมและการเยื้องศูนย์ขนาน ควรแยกความแตกต่างระหว่างค่าความคลาดเคลื่อนที่แนะนำและค่าจำกัด โดยควรให้ความสำคัญกับค่าที่แนะนำสำหรับอุปกรณ์การผลิตที่สำคัญ
ระบบขับเคลื่อนด้วยสายพาน
- รอกสายพานตัววี: ขีดจำกัดการเยื้องศูนย์เชิงมุม: 0.5°
- พูลเลย์สายพานไทม์มิ่ง: ขีดจำกัดการเยื้องศูนย์เชิงมุม: 0.25°
ระบบขับเคลื่อนด้วยโซ่
ค่ามุมที่แนะนำสำหรับเฟืองขับคือ 0.1°~0.2° ซึ่งเป็นช่วงที่เหมาะสมที่สุดสำหรับการใช้งานที่เสถียรในระยะยาว
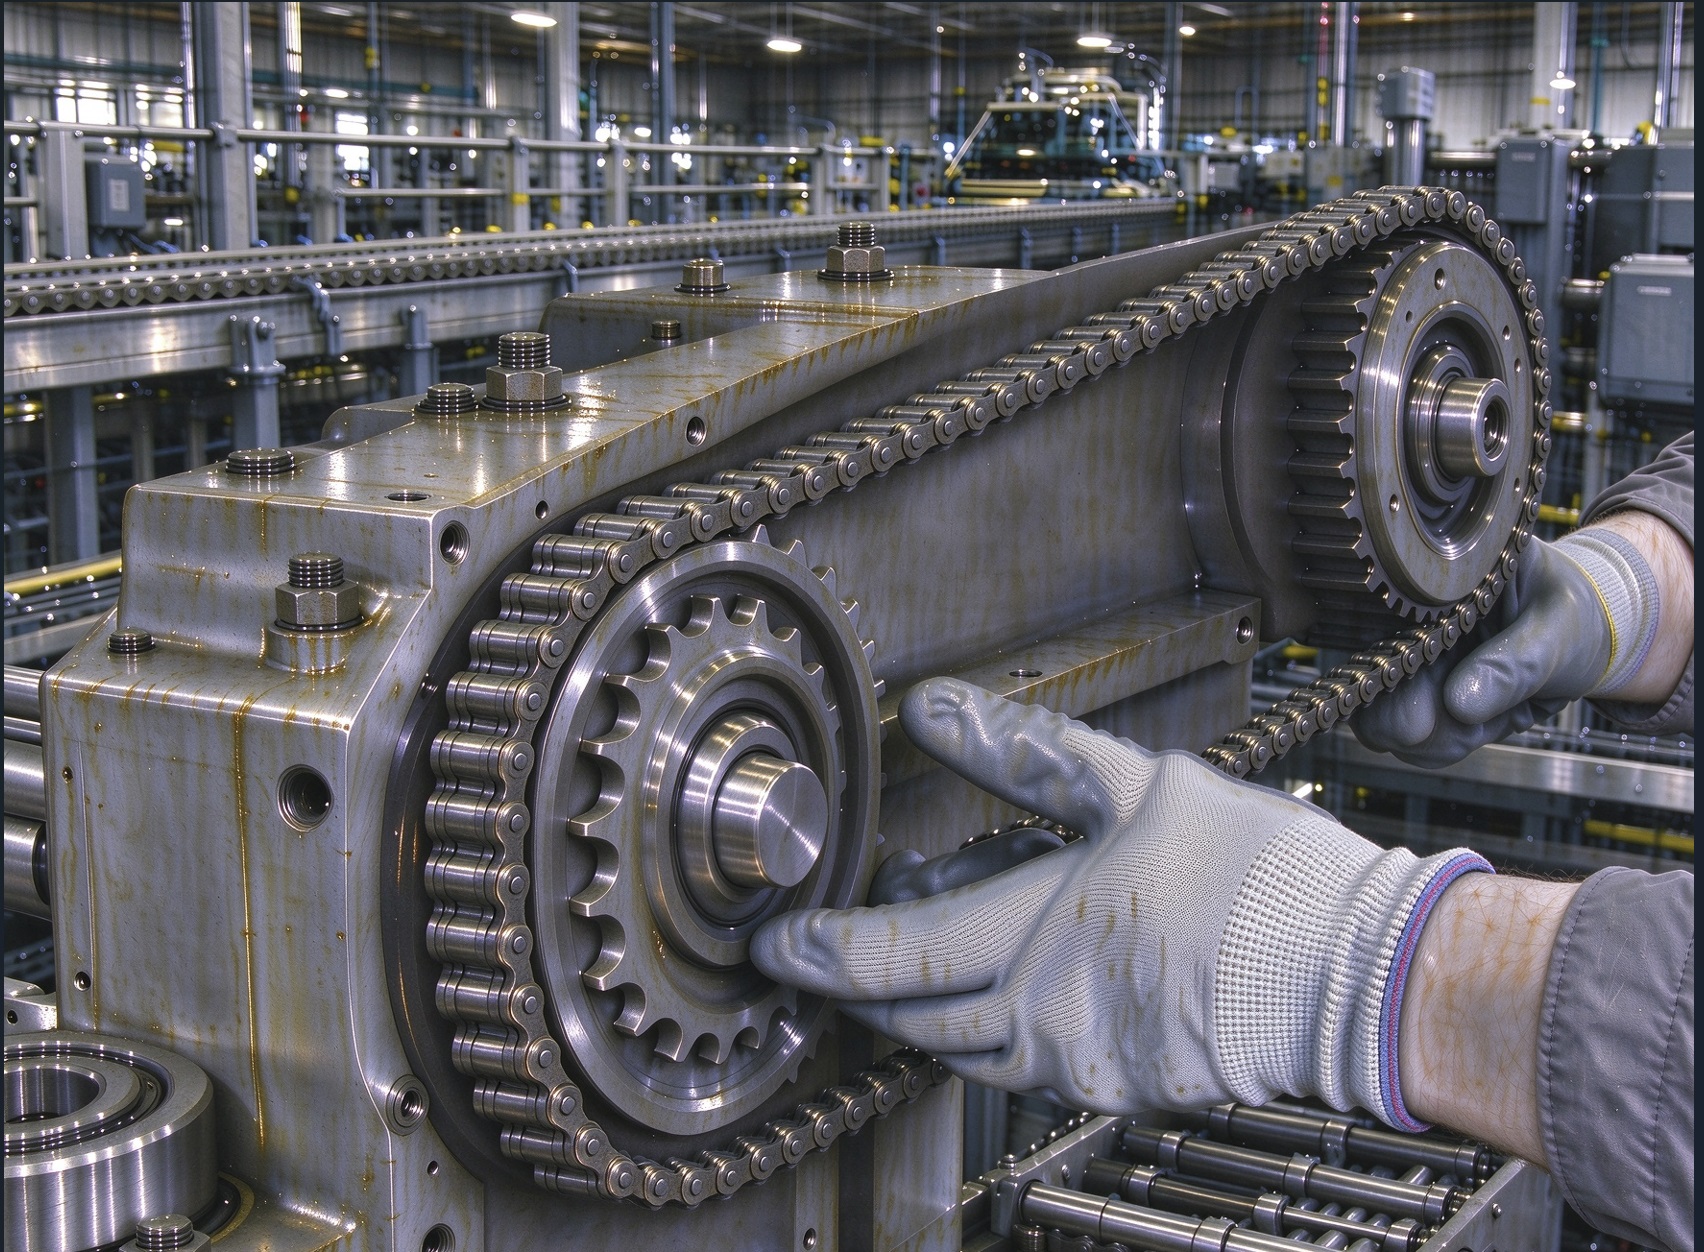
การเยื้องศูนย์เล็กน้อย (<0.2°): การสึกหรอของฟันเฟืองด้านเดียวและการสูญเสียอายุการใช้งานโดยปริยาย ข้อต่อโซ่ด้านในจะไปเกี่ยวพันกับพื้นผิวฟันในแนวด้านข้าง ทำให้เกิดการกระจุกตัวของความเค้นเฉพาะจุดและการสึกหรอแบบขัดถูอย่างต่อเนื่อง
การเยื้องศูนย์ปานกลาง (0.2°~0.5°): โซ่ติดขัด ฟันเฟืองปีนป่าย การสั่นสะเทือนและเสียงดังรุนแรงขึ้น แรงด้านข้างบีบอัดช่องว่างระหว่างแผ่นข้อต่อด้านในและด้านนอก ทำให้การหน่วงการหมุนของคู่บานพับเพิ่มขึ้น และสร้างแรงกระแทกเป็นระยะๆ ในระหว่างการทำงานของเฟือง
การเยื้องศูนย์อย่างรุนแรง (>0.5°): โซ่ติดขัด ฟันกระโดด และโซ่ขาดกะทันหัน แรงกดด้านข้างอย่างต่อเนื่องทำให้แผ่นข้อต่อด้านในเสียรูปออกด้านนอก นำไปสู่การยืดตัวแบบพลาสติกของข้อต่อโซ่และการขยายระยะห่างของฟันอย่างถาวร จึงก่อให้เกิดวงจรการเคลื่อนตัวของเฟืองที่ไม่สิ้นสุด เมื่อ
ติดตามเรา
โปรดเพิ่ม ID ของฉันเพื่อติดตามด้วยค่ะ
gh_8345cfafd08a